PX285 - G7 - example
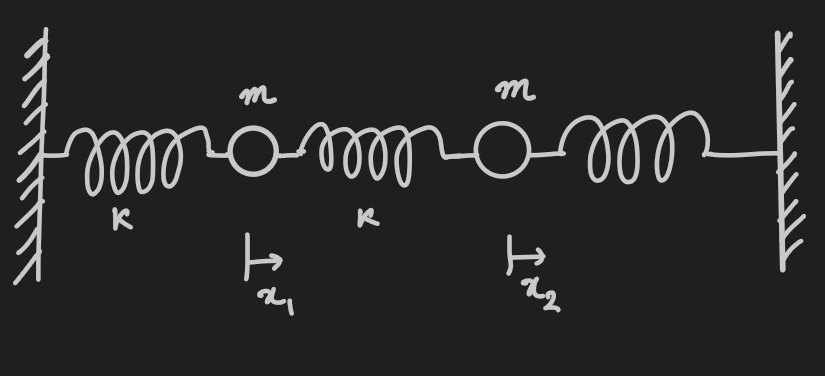
the inertia and stiffness matrices
- the total kinetic energy:
- the inertia matrix:
- the potential energy:
- the stiffness matrix:
- these can now be used to solve the vector euler-lagrange equation:
- the solutions are sinusoidal in time
and satisfy the condition:
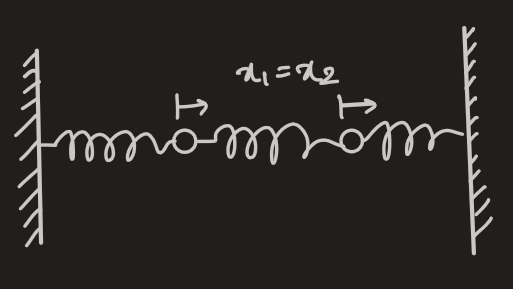
- these are the first and second modes
first mode
- hence,
- these are two redundant solutions that give:
- the scale is not known, but the amplitudes are arbitrary
- thus the first mode is:
second mode
- hence,
- again, these are two redundant solutions that give:
- the scale is not known, but the amplitudes are arbitrary
- thus the first mode is:
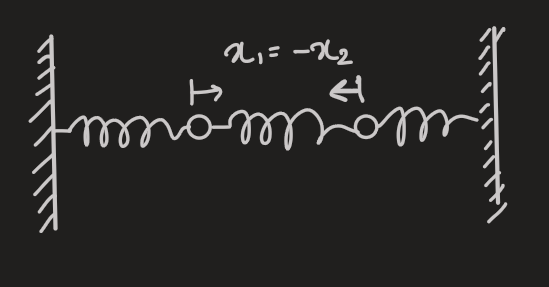
general solution
- considering the initial conditions:
, , and
-
the initial conditions are only satisfied by the second mode, so:
, and -
considering the initial conditions:
, and
- this requires
and