PX275 - F1 - tensors
- considering the angular momentum of a simple system:
where,
- considering two masses,
and , on the end of a stiff rod with negligible mass, attached to a string, and making an angle, , to the horizontal
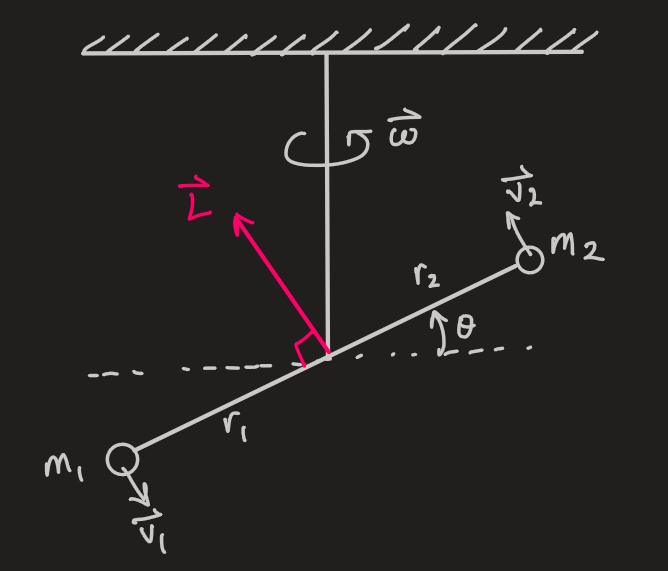
- the angular momentum of masses in general:
- the total angular momentum:
- for the system of two masses:
- for one mass:
- hence, the angular momentum:
- the boxed terms represent the principal moments of inertia
- the components of the angular momentum vector can be written as:
- in matrix notation:
- this can be written more concisely as:
where,
is the moment of inertia tensor, a rank/order tensor with components